Regulator PID to najczęściej stosowany algorytm regulacji w automatyce przemysłowej. Utrzymuje temperaturę pieca, ciśnienie w instalacji, poziom w zbiorniku czy prędkość taśmy na zadanej wartości, mimo że proces cały czas jest zakłócany. W tym artykule wyjaśniamy, jak działa regulator PID, co robi każdy z jego trzech członów, jak dobrać nastawy i jak uruchomić regulację w sterowniku PLC Siemens w TIA Portal.
Co to jest regulator PID?
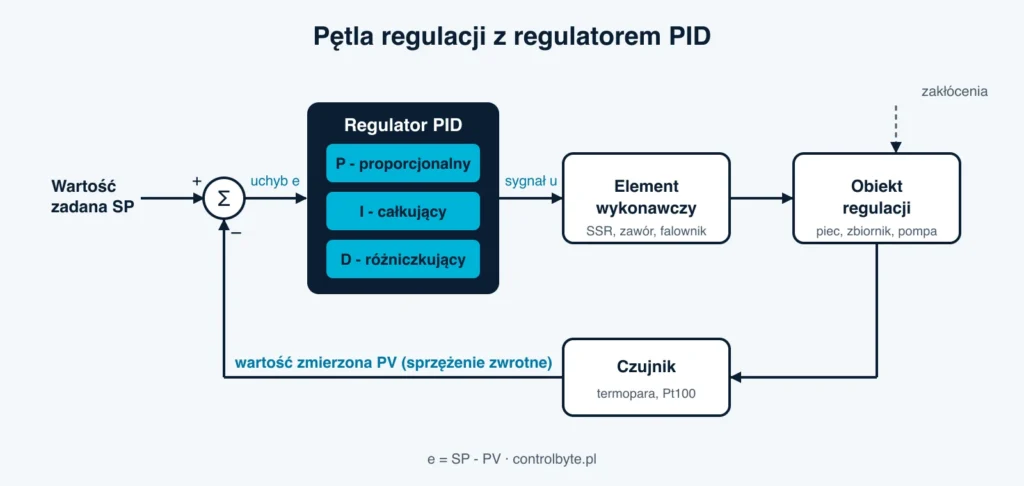
Regulator PID to urządzenie albo fragment programu, który porównuje wartość mierzoną (np. temperaturę z termopary) z wartością zadaną i na tej podstawie wylicza sygnał sterujący dla elementu wykonawczego: grzałki, zaworu, falownika. Różnicę między wartością zadaną a zmierzoną nazywamy uchybem regulacji. Nazwa pochodzi od trzech członów, z których składa się algorytm:
- P (proporcjonalny) - reaguje na aktualną wartość uchybu,
- I (całkujący) - sumuje uchyb w czasie i usuwa uchyb ustalony,
- D (różniczkujący) - reaguje na szybkość zmian uchybu i tłumi oscylacje.
Regulator działa w zamkniętej pętli sprzężenia zwrotnego: mierzy, liczy, steruje i znowu mierzy. Dzięki temu sam kompensuje zakłócenia, np. otwarcie drzwi pieca albo zmianę obciążenia pompy.
Jak działa regulator PID - pętla regulacji krok po kroku
Typowy układ regulacji składa się z czterech elementów:
- Czujnik i tor pomiarowy - termopara, czujnik Pt100, przetwornik ciśnienia 4-20 mA. Podaje aktualną wartość zmiennej procesowej.
- Regulator - sterownik PLC, regulator kompaktowy na szynę DIN albo regulator wbudowany w falownik.
- Element wykonawczy - przekaźnik SSR z grzałką, zawór regulacyjny, falownik z pompą lub wentylatorem.
- Obiekt regulacji - piec, zbiornik, instalacja. Ma swoją dynamikę i bezwładność, którą regulator musi uwzględnić.
W każdym cyklu regulator oblicza uchyb e = SP - PV, gdzie SP to wartość zadana (setpoint), a PV to wartość zmierzona (process value). Następnie sumuje działanie trzech członów i wysyła sygnał sterujący, najczęściej w zakresie 0-100%. Klasyczny wzór regulatora PID w postaci ciągłej wygląda tak:
u(t) = Kp * [ e(t) + (1/Ti) * całka(e dt) + Td * de(t)/dt ]gdzie Kp to wzmocnienie członu proporcjonalnego, Ti to czas zdwojenia (całkowania), a Td to czas wyprzedzenia (różniczkowania). Niektórzy producenci podają nastawy w innej postaci, np. jako Ki i Kd zamiast Ti i Td, dlatego przy przenoszeniu nastaw między urządzeniami zawsze sprawdź, jakiej formy wzoru używa dany regulator.
Człon P, I i D - co robi każdy z nich?
Człon proporcjonalny P
Sygnał sterujący jest proporcjonalny do uchybu: duży uchyb, duża reakcja. Większe Kp przyspiesza regulację, ale zbyt duże wzmocnienie powoduje oscylacje. Sam regulator P zostawia uchyb ustalony, czyli wartość procesu stabilizuje się trochę poniżej lub powyżej zadanej.
Człon całkujący I
Człon całkujący sumuje uchyb w czasie. Dopóki uchyb istnieje, sygnał rośnie, więc regulator PI sprowadza uchyb ustalony do zera. Zbyt krótki czas Ti (silne całkowanie) daje przeregulowania i kołysanie procesu. W praktyce trzeba też pamiętać o zjawisku windup: gdy element wykonawczy jest już w nasyceniu (np. grzałka na 100%), całka dalej rośnie i później proces mocno przestrzeliwuje. Dobre regulatory mają wbudowane zabezpieczenie anti-windup.
Człon różniczkujący D
Człon różniczkujący reaguje na pochodną uchybu, czyli na to, jak szybko proces się zmienia. Działa jak hamulec: zmniejsza przeregulowanie i poprawia stabilność obiektów o dużej bezwładności. Jest za to wrażliwy na szum pomiarowy, dlatego sygnał D się filtruje, a w wielu zastosowaniach (np. przepływ, ciśnienie) człon różniczkujący wyłącza się całkowicie.
Regulator P, PI czy pełny PID?
| Typ regulatora | Zalety | Typowe zastosowania |
|---|---|---|
| P | prosty, szybki | poziom w zbiorniku buforowym, gdzie uchyb ustalony nie przeszkadza |
| PI | zerowy uchyb ustalony, odporny na szum | przepływ, ciśnienie, prędkość obrotowa, większość pętli w przemyśle |
| PID | najlepsza dynamika na obiektach z bezwładnością | regulacja temperatury, pozycjonowanie, procesy wolne |
| dwustanowy (on/off) | najtańszy, bez strojenia | proste grzanie z histerezą, termostaty |
Regulator PID w sterowniku PLC - wersja cyfrowa
W sterowniku PLC regulator PID działa cyfrowo: algorytm wykonuje się co stały czas próbkowania, a całka i pochodna są przybliżane sumą i różnicą kolejnych próbek. Dlatego regulator dyskretny wywołuje się w przerwaniu cyklicznym (w Siemensie w bloku OB30 Cyclic interrupt), a nie w głównej pętli OB1, której czas cyklu się zmienia. Czas próbkowania dobiera się do dynamiki obiektu. Dla pieca wystarczy kilkaset milisekund, dla regulacji ciśnienia czy prędkości potrzeba kilkudziesięciu milisekund. Zbyt długi czas próbkowania pogarsza jakość regulacji, a zbyt krótki niepotrzebnie obciąża CPU.
Wyjście regulatora trafia do elementu wykonawczego na dwa sposoby:
- wyjście analogowe 0-10 V lub 4-20 mA, np. zadana prędkość falownika albo położenie zaworu,
- wyjście PWM na wyjście cyfrowe i przekaźnik SSR, np. moc grzania 40% oznacza grzałkę włączoną przez 40% okresu.
Jak skalować sygnały z czujników, piszemy we wpisie pomiary analogowe - jakie czujniki stosować.
PID_Compact w TIA Portal - regulator PID w S7-1200 i S7-1500
W sterownikach Siemens S7-1200 i S7-1500 gotowy regulator to obiekt technologiczny PID_Compact. Nie trzeba pisać algorytmu samodzielnie. Konfiguracja wygląda tak:
- Dodaj blok przerwania cyklicznego OB30 i ustaw jego czas wykonania (to będzie czas próbkowania regulatora).
- W OB30 wywołaj PID_Compact. Program utworzy obiekt technologiczny z blokiem danych instancji.
- Podłącz wartość zmierzoną na wejście Input (wartość w jednostkach inżynierskich, np. °C) albo Input_PER (surowa wartość z karty analogowej).
- Podłącz Setpoint, a wyjście regulatora weź z Output (0-100%), Output_PER (wyjście analogowe) lub Output_PWM (np. grzałka przez SSR).
- W konfiguracji obiektu ustaw typ regulacji, granice wartości procesu i zakres wyjścia.
- Uruchom strojenie w oknie Commissioning: najpierw Pretuning (strojenie wstępne na podstawie odpowiedzi skokowej), potem opcjonalnie Fine tuning (strojenie dokładne na oscylacjach wokół wartości zadanej).
Po strojeniu nastawy możesz zapisać do projektu. PID_Compact ma tryby pracy: nieaktywny, strojenie wstępne, strojenie dokładne, automatyczny i ręczny, więc operator na panelu HMI może bezpiecznie przejść na sterowanie ręczne. Więcej o możliwościach S7-1200, w tym o wbudowanych regulatorach, znajdziesz we wpisie Siemens S7-1200 - modele CPU, moduły i zastosowania.
Jak ustawić regulator PID? Metody strojenia nastaw
Dobór nastaw to najważniejszy etap. Najczęściej stosowane metody:
- Autotuning - regulator sam wykonuje test skokowy lub oscylacyjny i wylicza nastawy. Tak działa PID_Compact i większość regulatorów kompaktowych. Dobry punkt startowy w 80% przypadków.
- Metoda Zieglera-Nicholsa (oscylacyjna) - ustaw tylko człon P i zwiększaj Kp, aż proces zacznie oscylować ze stałą amplitudą. Odczytaj wzmocnienie krytyczne Ku i okres oscylacji Tu. Nastawy PID: Kp = 0,6 · Ku, Ti = Tu / 2, Td = Tu / 8. Metoda daje agresywne nastawy, zwykle trzeba je potem złagodzić.
- Strojenie ręczne - zacznij od małego Kp bez I i D, zwiększaj Kp do szybkiej reakcji bez oscylacji, następnie dodawaj całkowanie (skracaj Ti), aż zniknie uchyb ustalony, a na końcu ostrożnie dodaj D, jeśli występuje przeregulowanie.
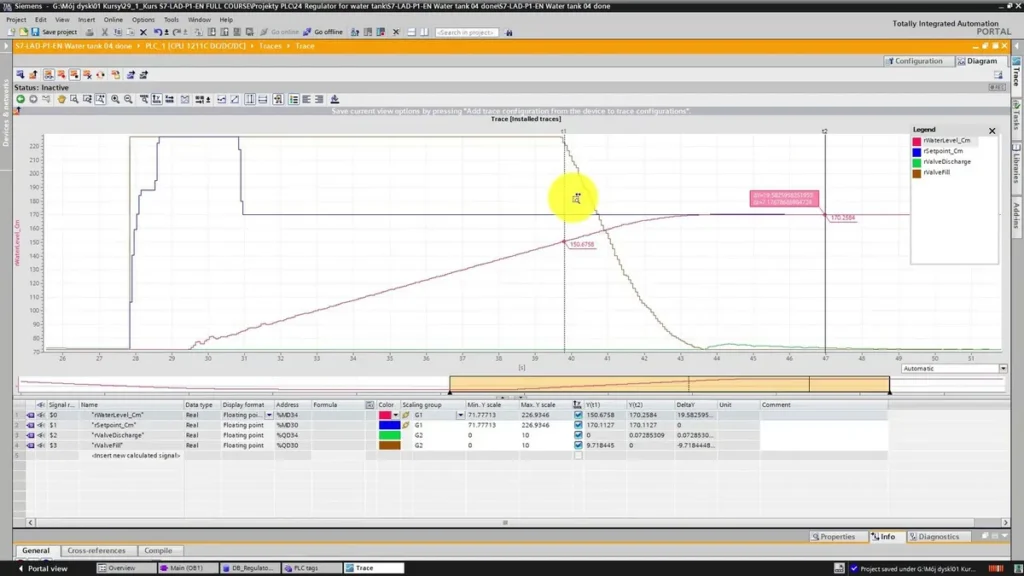
Przy strojeniu zawsze obserwuj trend: wartość zadaną, wartość procesu i wyjście regulatora na jednym wykresie. W TIA Portal służy do tego okno Commissioning albo funkcja Trace.
Przykład: regulacja temperatury z termoparą i przekaźnikiem SSR
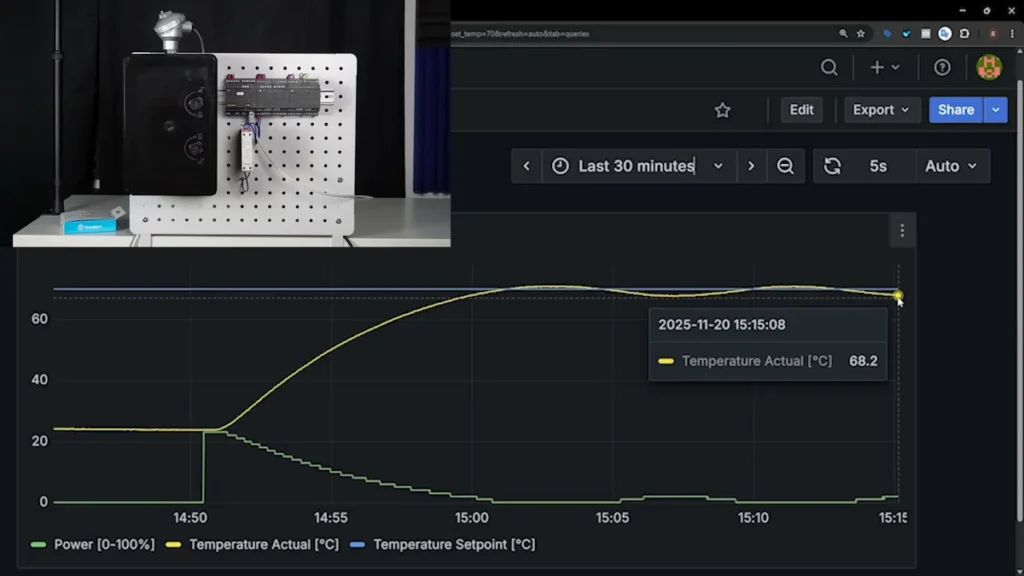
Piec grzany grzałką 3 kW ma utrzymywać 180 °C. Temperaturę mierzy termopara typu K podłączona do modułu analogowego, a grzałką steruje przekaźnik półprzewodnikowy SSR z wyjścia tranzystorowego sterownika. PID_Compact pracuje w OB30 co 100 ms, a wyjście Output_PWM steruje SSR. Taki obiekt ma dużą bezwładność, dlatego sprawdza się pełny regulator PID: człon D hamuje grzanie, gdy temperatura szybko zbliża się do zadanej, więc piec nie przestrzeliwuje. Ten sam układ można zbudować na kompaktowym regulatorze temperatury na szynę DIN, ale w PLC regulacja jest zintegrowana z resztą maszyny, receptury i alarmy są na HMI, a nastawy zostają w projekcie.
Najczęstsze problemy z regulacją PID
- Oscylacje - zbyt duże Kp lub zbyt krótkie Ti. Zmniejsz wzmocnienie, wydłuż czas całkowania.
- Przeregulowanie po starcie - windup członu całkującego albo brak członu D na obiekcie z bezwładnością.
- Nerwowe wyjście regulatora - szum pomiarowy wzmacniany przez człon D. Odfiltruj pomiar albo wyłącz D.
- Regulator nie osiąga wartości zadanej - element wykonawczy jest za słaby (grzałka, pompa) albo zakres wyjścia ograniczono w konfiguracji.
- Wolna regulacja - zbyt długi czas próbkowania albo zbyt ostrożne nastawy po autotuningu.
Regulator PID - najczęściej zadawane pytania
Jak działa regulator PID w prostych słowach?
Mierzy, ile brakuje do wartości zadanej, i dobiera moc elementu wykonawczego: P reaguje na to, ile brakuje teraz, I na to, jak długo brakuje, a D na to, jak szybko się to zmienia.
Czym różni się regulator PID od regulatora dwustanowego?
Regulator dwustanowy tylko włącza i wyłącza grzanie wokół wartości zadanej z histerezą, więc temperatura zawsze trochę faluje. Regulator PID płynnie dawkuje moc i utrzymuje wartość dużo stabilniej.
Gdzie stosuje się regulatory PID?
Wszędzie tam, gdzie trzeba utrzymać stałą wartość mimo zakłóceń: regulacja temperatury w piecach i wtryskarkach, ciśnienia w instalacjach sprężonego powietrza, poziomu w zbiornikach, przepływu, prędkości obrotowej napędów i pozycji w układach ruchu.
Czy regulator PID trzeba programować samodzielnie?
Nie. W sterownikach PLC są gotowe bloki (PID_Compact w TIA Portal, PID w bibliotekach CODESYS), a regulatory kompaktowe mają algorytm wbudowany. Programista konfiguruje wejścia, wyjścia, zakresy i stroi nastawy.