Enkodery, czyli przetworniki obrotowe lub liniowe do pomiaru kąta, pozycji oraz prędkości, są nieodłącznym elementem niemal każdego nowoczesnego układu napędowego. Spotkasz je zarówno w prostych podajnikach taśmowych, jak i w zaawansowanych manipulatorach czy robotach przemysłowych. W tym artykule przybliżymy Ci najważniejsze typy enkoderów stosowanych w falownikach i serwonapędach, omówimy popularne interfejsy oraz podpowiemy, na co zwrócić uwagę przy doborze i podłączaniu sprzężenia zwrotnego.

Czym jest enkoder - budowa i zasada działania
Enkoder to urządzenie, które zamienia ruch mechaniczny - obrót wału lub przesunięcie liniowe - na sygnał elektryczny zrozumiały dla falownika, serwonapędu albo sterownika PLC. W automatyce przemysłowej to podstawowy czujnik położenia i prędkości: bez niego napęd nie wie, gdzie jest oś, w którą stronę się porusza ani jak szybko.
Budowa enkodera jest podobna niezależnie od producenta:
- element pomiarowy - tarcza kodowa z naniesionym wzorem (enkoder optyczny), magnes lub taśma magnetyczna (enkoder magnetyczny) albo uzwojenia (resolwer);
- głowica odczytowa - fotodetektor odczytujący światło przechodzące przez tarczę lub czujnik reagujący na zmiany pola magnetycznego;
- elektronika - wzmacnia i formuje sygnał, a w enkoderach absolutnych dekoduje pozycję i obsługuje protokół komunikacyjny;
- interfejs wyjściowy i mechanika - złącze, wał pełny lub drążony, łożyskowanie i obudowa o odpowiedniej klasie IP.
Zasada działania sprowadza się do tego, że każda zmiana położenia wału zmienia sygnał na wyjściu: w enkoderze inkrementalnym pojawiają się kolejne impulsy, w absolutnym zmienia się kod pozycji. Napęd przelicza to na kąt, położenie i prędkość, a następnie wykorzystuje w pętli regulacji.
Gdzie w układzie napędowym znajdziemy enkoder?
W typowym układzie napędowym enkoder montowany jest na wale silnika - dostarcza wtedy informacji o prędkości obrotowej i kącie obrotu wału. To najbardziej klasyczny przypadek, nazywany często drive based motion, w którym zarówno regulacja prędkości, jak i pozycji odbywa się bezpośrednio w przemienniku częstotliwości (falowniku) lub serwonapędzie.
Istnieje jednak również podejście controller based motion, w którym regulator prędkości pozostaje w przemienniku, natomiast regulator pozycji przenoszony jest do sterownika PLC. Sterownik może wtedy korzystać z enkodera zamontowanego na silniku albo z zupełnie innego czujnika pozycji - np. enkodera liniowego lub potencjometru - zainstalowanego bezpośrednio na mechanizmie wykonawczym, za przekładnią.
W bardziej wymagających aplikacjach stosuje się konfigurację z dwoma enkoderami jednocześnie: jeden na wale silnika (do szybkiej regulacji prędkości), a drugi za przekładnią - na śrubie pociągowej, stole obrotowym czy suporcie liniowym - do precyzyjnej regulacji pozycji. Taki dodatkowy enkoder pozycyjny pozwala wyeliminować wpływ luzów i odkształceń w przekładni na dokładność pozycjonowania.
Rodzaje enkoderów - od potencjometru do enkodera absolutnego
Sprzężenia zwrotne stosowane w napędach możemy podzielić na analogowe (generujące sygnał napięciowy) oraz cyfrowe (przesyłające dane w postaci impulsów lub ramek cyfrowych). Oto najważniejsze typy enkoderów, z którymi spotkasz się w praktyce:
Potencjometr
Najprostsze rozwiązanie analogowe. Sygnał 0 - 10 V informuje o kącie wychylenia lub pozycji. Nie jest to bardzo precyzyjne rozwiązanie i z czasem ulega zużyciu mechanicznemu, ale w prostych aplikacjach - np. do sprawdzania poziomu podnoszenia platform czy prostych wind - sprawdza się zaskakująco dobrze. Na rynku dostępne są też enkodery linkowe z wyjściem 0 - 10 V, w których elementem pomiarowym jest właśnie potencjometr wieloobrotowy.

Enkoder magnetyczny (rotor)
Prosty pomiar magnetyczny, absolutny w zakresie jednego obrotu. Daje analogowy sygnał napięciowy, który wymaga odpowiedniego przetwornika. Jest to rozwinięcie idei potencjometru, ale bez kontaktowego zużywania się elementu pomiarowego.

Resolwer
Jedno z najpopularniejszych i najbardziej niezawodnych sprzężeń zwrotnych w napędach. Resolwer daje bardzo precyzyjną informację o położeniu wału silnika i wyróżnia się wyjątkową odpornością na warunki środowiskowe - wibracje, zawilgocenie, wysoką temperaturę (zakres pracy nawet do 150 °C). Co ważne, montaż resolwera nie obniża klasy szczelności IP silnika w takim stopniu, jak w przypadku niektórych enkoderów optycznych. To rozwiązanie warto rozważyć w pierwszej kolejności przy doborze sprzężenia zwrotnego do napędu.

Enkoder inkrementalny (optyczny)
Zasada działania jest prosta: tarcza z otworami obraca się przed elementem światłoczułym - światło albo przechodzi, albo nie, generując impulsy. Im więcej otworów na tarczy, tym wyższa rozdzielczość. Enkoder inkrementalny jest najczęściej wykorzystywany do regulacji prędkości ze względu na prostotę implementacji. Posiada dwie ścieżki (kanał A i kanał B) przesunięte w fazie, dzięki czemu możliwe jest określenie kierunku obrotu. Dodatkowo występuje trzecia ścieżka - znacznik zera (kanał Z) - generujący jeden impuls na pełny obrót tarczy.

Enkoder absolutny (optyczny)
Rozwinięcie idei enkodera inkrementalnego. Zamiast dwóch ścieżek na tarczy, mamy ich kilka lub kilkanaście - każda odpowiada jednemu bitowi informacji. Dzięki temu w każdym momencie enkoder zwraca unikalny kod odpowiadający aktualnej pozycji w obrębie jednego obrotu. Dostępne są również wersje wieloobrotowe, które rejestrują liczbę pełnych obrotów. Enkodery absolutne często występują jako rozwiązania hybrydowe, łączące szybkie wyjście inkrementalne z wolniejszym kanałem do odczytu pozycji absolutnej.

Enkodery liniowe
Oprócz enkoderów obrotowych na rynku dostępne są również enkodery liniowe, które wykorzystują te same zjawiska fizyczne - magnetyczne lub optyczne - ale w konfiguracji liniowej. Wyobraź sobie rozwinięty wirnik magnesów trwałych w postaci taśmy magnetycznej - głowica przesuwająca się wzdłuż tej taśmy odczytuje zmianę pola i generuje informację o przemieszczeniu liniowym. Ciekawym rozwiązaniem, szczególnie w intralogistyce, są enkodery oparte o kody kreskowe naklejane na szynie, po której porusza się wózek transportowy - nawet na dystansie 100 metrów system precyzyjnie określa pozycję na podstawie odczytu kodu.
Podział enkoderów - przegląd w jednym miejscu
Powyższe typy łatwiej uporządkować, gdy podzielimy je według kilku kryteriów:
- rodzaj ruchu - enkoder obrotowy (na wale silnika lub mechanizmu) i enkoder liniowy (na osi, prowadnicy, szynie);
- zasada pomiaru - optyczna (tarcza i fotodetektor), magnetyczna (pole magnetyczne i czujnik Halla lub magnetorezystancyjny), indukcyjna (resolwer) oraz potencjometryczna;
- rodzaj informacji - enkodery inkrementalne oraz enkodery absolutne, te drugie w wersji jednoobrotowej lub wieloobrotowej;
- interfejs - sygnały HTL i TTL, analogowe sin/cos, protokoły szeregowe (SSI, EnDat, Hiperface), a coraz częściej także sieci przemysłowe, np. PROFINET czy IO-Link.
Enkoder inkrementalny czy absolutny - różnice między enkoderami
To najczęstsze pytanie przy doborze. Różnice między enkoderami inkrementalnymi a absolutnymi dotyczą przede wszystkim tego, co dzieje się po wyłączeniu zasilania:
- Enkoder inkrementalny podaje tylko przyrosty położenia. Po załączeniu napęd nie zna pozycji osi, więc potrzebny jest bazowanie (referencja) - najazd na czujnik krańcowy i znacznik zera. Jest prosty, tani i bardzo dobry do regulacji prędkości.
- Enkoder absolutny zwraca unikalną pozycję od razu po włączeniu. Wersja wieloobrotowa pamięta też liczbę obrotów, więc maszyna nie wymaga bazowania po zaniku zasilania. Jest droższy i wymaga interfejsu cyfrowego, ale tam, gdzie liczy się bezpieczeństwo i czas uruchomienia, zwraca się szybko.
Rozdzielczość enkodera podaje się inaczej dla obu typów. W inkrementalnym to liczba impulsów na obrót - przy ocenie zboczy obu kanałów (tzw. poczwórne zliczanie) enkoder 1024 imp/obr daje 4096 kroków na obrót. W absolutnym rozdzielczość wyraża się w bitach: 13 bitów to 8192 pozycje na obrót, a dodatkowe 12 bitów wieloobrotowych pozwala zliczyć 4096 obrotów.
Interfejsy enkoderów inkrementalnych: HTL vs TTL
Dwa najczęściej stosowane interfejsy dla enkoderów inkrementalnych to HTL (High Threshold Logic) oraz TTL (Transistor-Transistor Logic). Różnią się one zasadniczo sposobem przesyłania sygnału:
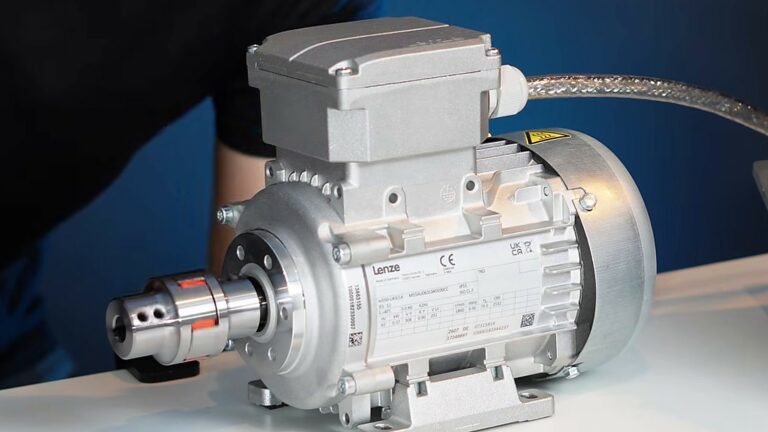
HTL - enkoder zasilany jest napięciem 24 V i na wyjściu generuje sygnał zbliżony do napięcia zasilania, odniesiony do wspólnej masy. Ten interfejs jest najczęściej podłączany do sterowników PLC, ponieważ wejścia cyfrowe PLC obsługują go bezpośrednio. Można go również podłączyć do falownika. Na tabliczce znamionowej silnika z enkoderem HTL znajdziesz oznaczenie w stylu „IG 128 24", co oznacza enkoder inkrementalny o rozdzielczości 128 impulsów na obrót, zasilany 24 V, w standardzie HTL.
TTL - generuje sygnał różnicowy w zakresie do ok. 5 V (sygnały A/not A, B/not B, Z/not Z). Wymaga dedykowanego interfejsu różnicowego w sterowniku lub przemienniku. Jest bardziej odporny na zakłócenia dzięki transmisji różnicowej i pozwala na dłuższe kable (nawet do 100 m), dlatego najczęściej jest podłączany bezpośrednio do falownika lub serwonapędu.
Maksymalna częstotliwość - na co uważać?
Przy doborze enkodera inkrementalnego łatwo wpaść w pułapkę: wydaje się, że im więcej impulsów na obrót, tym lepiej. Ale uwaga - więcej impulsów oznacza wyższą częstotliwość sygnału, a każde wejście enkoderowe ma swoją granicę. Weźmy prosty przykład: enkoder 10 000 impulsów na obrót przy 1 obrocie na sekundę generuje 10 kHz. Przy 600 obr/min (10 obrotów na sekundę) mamy już 100 kHz, co jest granicą dla większości wejść enkoderowych. Zanim zwiększysz liczbę impulsów, sprawdź w dokumentacji przemiennika, jaką maksymalną częstotliwość obsługuje wejście enkoderowe. W przeciwnym razie zamiast lepszej rozdzielczości dołożysz sobie tylko problemów przy uruchomieniu.
Interfejsy enkoderów absolutnych
Enkodery absolutne stosowane do precyzyjnej regulacji pozycji posiadają dedykowane interfejsy komunikacyjne. Oto najważniejsze z nich:
Hiperface - interfejs opracowany przez firmę SICK, łączący dwa kanały: szybki kanał analogowy sinus/cosinus (do regulacji prędkości) oraz wolniejszy kanał cyfrowy RS485 (do cyklicznego przesyłania pozycji absolutnej). Dzięki temu rozwiązanie łączy szybkość z precyzją. Dostępne są również warianty one cable technology, gdzie sygnały zasilające i enkoderowe biegną w jednym kablu.
EnDat - protokół firmy Heidenhain, często stosowany w szybkich silnikach liniowych. Podobnie jak Hiperface, przesyła zarówno szybką informację o pozycji, jak i pełne ramki danych z diagnostyką i informacjami o błędach.
SSI (Synchronous Serial Interface) - oparty na standardzie RS422, przesyła cyklicznie ramkę z aktualną pozycją. Nie posiada szybkiego kanału analogowego, a wymiana danych odbywa się co kilka - kilkanaście milisekund. Z tego powodu enkodery SSI stosowane są najczęściej wyłącznie jako enkodery pozycyjne (load encoder) na wyjściu z mechanizmu, a nie na silniku.
Jak dobrać enkoder do aplikacji - lista kontrolna
Zanim wybierzesz konkretny model, odpowiedz na kilka pytań:
- Co mierzysz? Prędkość silnika, położenie osi za przekładnią, a może jedno i drugie? Od tego zależy, czy wystarczy enkoder silnikowy, czy potrzebny jest drugi enkoder po stronie obciążenia.
- Czy pozycja musi być znana zaraz po włączeniu? Jeśli tak - enkoder absolutny wieloobrotowy. Jeśli bazowanie przy starcie jest akceptowalne - wystarczy inkrementalny.
- Jaka dokładność jest potrzebna? Wysoka dokładność wymaga nie tylko rozdzielczości enkodera, ale też sztywnej mechaniki i małych luzów (o tym niżej).
- Jakie wejście ma napęd lub PLC? Sprawdź obsługiwane interfejsy, napięcie zasilania enkodera i maksymalną częstotliwość wejścia.
- Jakie są warunki pracy? Temperatura, wibracje, pył, olej i wilgoć - w trudnych warunkach lepiej sprawdzi się resolwer lub enkoder magnetyczny niż optyczny.
- Jak daleko jest napęd? Długość kabla wpływa na wybór interfejsu (HTL, TTL, protokół cyfrowy).
Zastosowanie enkoderów w automatyce przemysłowej
Zastosowanie enkoderów nie ogranicza się do serwonapędów. W praktyce spotkasz je w:
- sterowaniu ruchem i pozycjonowaniu - osie maszyn pakujących, cięcie na długość, stoły obrotowe, manipulatory;
- robotyce - każdy przegub robota przemysłowego ma enkoder, zwykle absolutny, żeby robot znał swoją pozycję zaraz po włączeniu;
- obrabiarkach CNC - enkodery liniowe na osiach zapewniają dokładność niezależną od luzów śruby pociągowej;
- transporcie i intralogistyce - przenośniki, wózki, suwnice, windy i dźwigi;
- monitorowaniu prędkości - kontrola poślizgu taśmy, synchronizacja kilku napędów, wykrywanie zatrzymania osi.
Kierunek ruchu, prędkość i położenie z enkodera trafiają zwykle do falownika lub serwonapędu, a dalej do sterownika PLC, który koordynuje całą maszynę. Przykład prostego pozycjonowania z falownikiem i PLC pokazujemy we wpisie o pozycjonerze z Lenze i550 i Motion w PLC.
Najczęstsze błędy przy podłączaniu enkoderów - praktyczne porady
Zamienione kanały A i B
To najczęstszy błąd, który potrafi zmarnować godziny na uruchomieniu. Jeśli kanały A i B enkodera są zamienione, falownik otrzymuje informację o przeciwnym kierunku obrotu. Efekty? Silnik wariuje, bije ogromne prądy, kręci się niestabilnie lub zaraz zawraca po ruszeniu. Najprostszy test: przełącz napęd w tryb U/f (sterowanie skalarne, bez sprzężenia), zadaj niewielką częstotliwość (np. +5 Hz) i sprawdź, czy odczyt z enkodera pokazuje wartość dodatnią. Jeśli nie - zamień kanały A i B lub skoryguj to programowo w parametrach przemiennika.
Zamienione fazy zasilania silnika
Jeśli zamienisz kolejność faz UVW na zasilaniu silnika, będzie on kręcił się w przeciwnym kierunku niż oczekiwany. W połączeniu z zamienionymi kanałami A i B możesz uzyskać kilka różnych kombinacji - dlatego zawsze najpierw sprawdź kierunki w trybie U/f. Jeżeli coś jest nie tak, lepiej skorygować to programowo (odwrócenie kierunku enkodera lub kolejności faz w parametrach falownika), zamiast fizycznie przepinać kable - zwłaszcza jeśli są one oznaczone. Następna osoba serwisująca maszynę podepnie je prawidłowo według oznaczeń i problem wróci.
Kable i ekranowanie
Sygnał z enkodera - szczególnie TTL pracującego na wysokich częstotliwościach - jest bardzo podatny na zakłócenia elektromagnetyczne. Dlatego kabel sprzężenia zwrotnego powinien być zawsze ekranowany, a ekran prawidłowo uziemiony. Ważny detal: wtyczka enkoderowa powinna mieć metalową obudowę, a nie plastikową - gniazdo w falowniku jest podłączone do PE i zapewnia ciągłość ekranu. Użycie plastikowej wtyczki przerywa tę ciągłość i otwiera drogę zakłóceniom. Objawia się to szarpaną lub nierówną pracą napędu, pływaniem pozycji po zatrzymaniu albo sporadycznym gubieniem impulsów, które są bardzo trudne do zdiagnozowania.
Długość kabla
Przy projektowaniu układu napędowego łatwo przeoczyć ograniczenia długości kabla enkoderowego. Dla enkoderów HTL rekomendowana maksymalna długość wynosi ok. 30 m, a w praktyce stosuje się jeszcze krótsze kable dla stabilności sygnału. Enkodery TTL, dzięki transmisji różnicowej, pozwalają na dłuższe dystanse - nawet do 100 m. Warto pamiętać o tym już na etapie projektowania, a nie dopiero na uruchomieniu, kiedy przeprojektowanie trasy kablowej może być kosztowne i czasochłonne.
Lutowanie wtyczek
Ręczne zarabianie wtyczek enkoderowych to częste źródło problemów. Różni producenci falowników stosują różny rozkład pinów na gniazdach, a jedno gniazdo potrafi obsługiwać kilka interfejsów jednocześnie. Jeżeli montażysta nie ma dokładnej dokumentacji z rozszyfrowanym rozkładem pinów, pomyłki są niemal pewne. Dlatego najlepszym rozwiązaniem są kable konfekcjonowane - zamówione na wymiar, z zarobionymi wtyczkami. Eliminuje to ryzyko błędu i oszczędza czas na uruchomieniu.
Wpływ mechaniki na dokładność pozycjonowania
Samo zastosowanie enkodera o dużej rozdzielczości nie gwarantuje precyzyjnego pozycjonowania. Na dokładność całego układu wpływa kilka czynników mechanicznych: rozdzielczość układu pomiarowego (im wyższa, tym lepiej), skrętność wału silnika (zależna od długości i średnicy wału), luz na przekładni (często wynoszący 15 - 45 minut kątowych, co samo w sobie może przekraczać wymaganą dokładność pozycjonowania) oraz elastyczność wału napędzanego i innych elementów mechanicznych.
Właśnie dlatego w precyzyjnych aplikacjach - np. przy pozycjonowaniu dużego stołu obrotowego z dokładnością do ułamka stopnia - sam enkoder na silniku może nie wystarczyć. Luz na przekładni wprowadza niedokładność, której nie da się skompensować bez dodatkowego pomiaru po stronie obciążenia. Stąd potrzeba stosowania drugiego enkodera za przekładnią.
Sterowanie bezczujnikowe - silniki IE5 bez enkodera
Na koniec ciekawostka technologiczna: nowoczesne silniki synchroniczne z magnesami trwałymi o klasie sprawności IE5 i IE6 potrafią pracować z falownikiem bez żadnego fizycznego enkodera. Wykorzystywana jest tu metoda wstrzykiwania wysokiej częstotliwości (High Frequency Injection), w której falownik wysyła krótkie impulsy prądowe do uzwojeń silnika i na podstawie odpowiedzi określa aktualną pozycję wirnika.
Metoda ta działa tak długo, jak przez uzwojenia silnika płynie prąd - po odcięciu zasilania informacja o pozycji jest tracona i po ponownym uruchomieniu wymagana jest referencja. Dokładność tego rozwiązania jest porównywalna z enkoderem inkrementalnym o rozdzielczości ok. 128 impulsów na obrót. To proste, tanie i niezawodne rozwiązanie, idealne tam, gdzie nie potrzebujemy najwyższej precyzji, ale chcemy uzyskać lepszą regulację niż w klasycznym sterowaniu skalarnym.
Najczęstsze pytania o rodzaje enkoderów
Jakie są rodzaje enkoderów?
Najważniejsze rodzaje enkoderów to enkodery inkrementalne i absolutne (jedno- i wieloobrotowe), obrotowe i liniowe, a pod względem zasady pomiaru - optyczne, magnetyczne, resolwery i potencjometry. W napędach dochodzi jeszcze podział według interfejsu: HTL, TTL, sin/cos, SSI, EnDat i Hiperface.
Enkoder inkrementalny czy absolutny - który wybrać?
Inkrementalny wystarczy do regulacji prędkości i pozycjonowania z bazowaniem przy starcie. Absolutny wybierz, gdy maszyna musi znać pozycję zaraz po włączeniu, bez najazdu na punkt referencyjny - np. w robotach, osiach pionowych czy dużych stołach obrotowych.
Czy enkoder można podłączyć bezpośrednio do PLC?
Tak. Enkoder inkrementalny HTL 24 V podłącza się do wejść szybkich liczników (HSC) sterownika PLC, a enkoder absolutny - przez moduł SSI albo bezpośrednio do sieci przemysłowej, jeśli ma interfejs np. PROFINET. Sprawdź tylko maksymalną częstotliwość wejść licznikowych.
Podsumowanie
Dobór enkodera do napędu to decyzja, która wpływa na jakość regulacji, precyzję pozycjonowania i niezawodność całej maszyny. Przy wyborze warto kierować się kilkoma zasadami: resolwer to najbezpieczniejszy wybór dla enkodera silnikowego ze względu na odporność środowiskową; enkodery inkrementalne (HTL/TTL) sprawdzają się doskonale do regulacji prędkości, ale wymagają uwagi przy kablowaniu i nie dają informacji o pozycji absolutnej; enkodery absolutne z interfejsami Hiperface, EnDat czy SSI są niezbędne tam, gdzie potrzebna jest precyzyjna informacja o pozycji; a w precyzyjnych aplikacjach warto rozważyć konfigurację z dwoma enkoderami - na silniku i za przekładnią.
Pamiętaj też o praktycznych aspektach: sprawdź maksymalną częstotliwość wejścia enkoderowego w falowniku, stosuj kable ekranowane z metalowymi wtyczkami, pilnuj maksymalnej długości kabla i zawsze na początku uruchomienia weryfikuj zgodność kierunków obrotów enkodera z kierunkiem sterowania - to najprostszy test, który może zaoszczędzić Ci godzin frustracji.